ROS 1 / ROS 2
支持 ROS 1 与 ROS 2,用于机器人应用开发与系统集成。
4WS · 4WD MOBILE PLATFORM
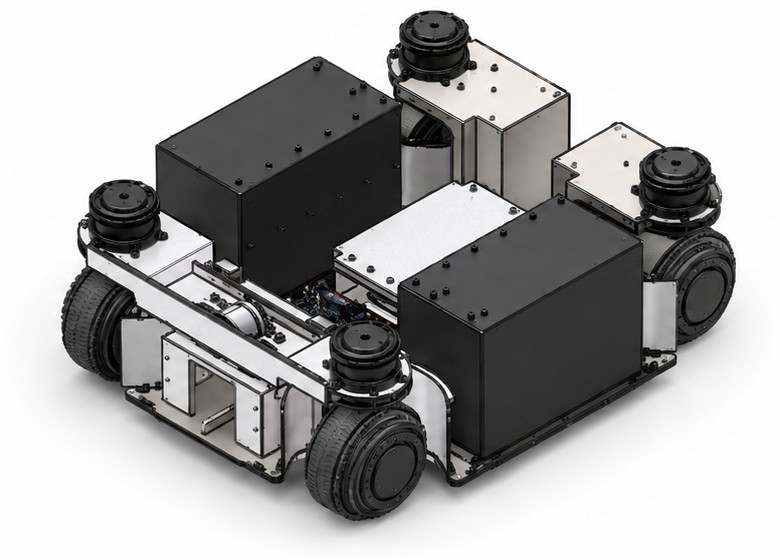
四轮转向与四轮驱动,额定负载 150 kg。支持 ROS 1 / ROS 2、开放二次开发接口及底盘尺寸定制。
外形尺寸700 × 600 × 300 mm
DEVELOPMENT & INTEGRATION
支持 ROS 1 与 ROS 2,用于机器人应用开发与系统集成。
围绕上装、控制与应用需求,开展底盘二次开发。
支持底盘尺寸定制,结合上装布局与安装空间沟通配置。
PLATFORM SPECIFICATIONS
| 项目 | 参数 / 配置 |
|---|---|
| 外形尺寸 | 700 × 600 × 300 mm |
| 整机自重 | 50 kg |
| 额定负载 | 150 kg |
| 最大速度 | 1.4 m/s |
| 动力电池 | 48 V / 52 Ah |
| 行走电机转速 | 200 r/min |
| 行走电机转矩 | 8 N·m |
| 转向角速度 | 13.6 rad/s |
| 转向电机转矩 | 12 N·m |
| 软件支持 | ROS 1 / ROS 2 |
| 开发接口 | 开放二次开发接口 |
| 尺寸定制 | 支持底盘尺寸定制 |
INTEGRATED DRIVE & STEERING
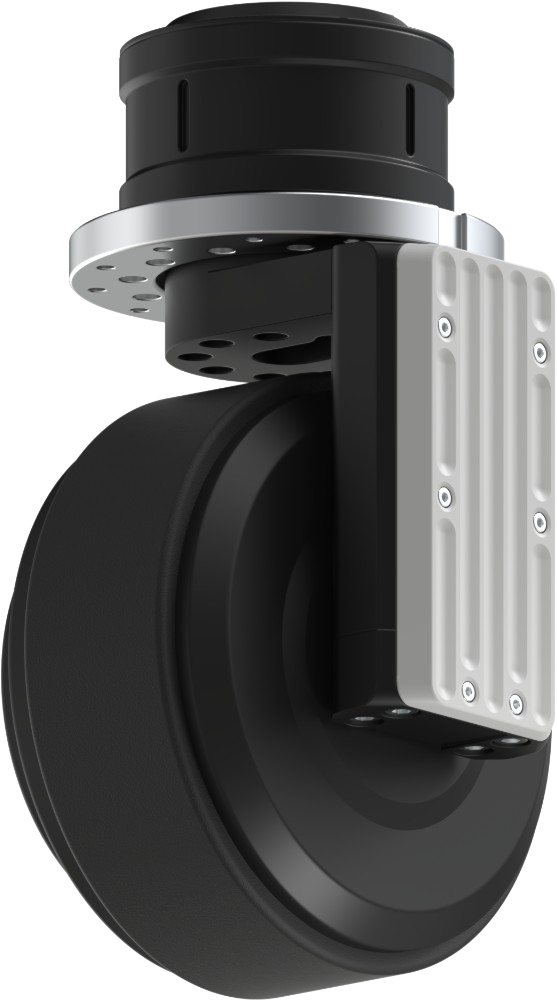
集成行走驱动与转向执行,采用顶部法兰安装,支持单轮独立驱动与转向。
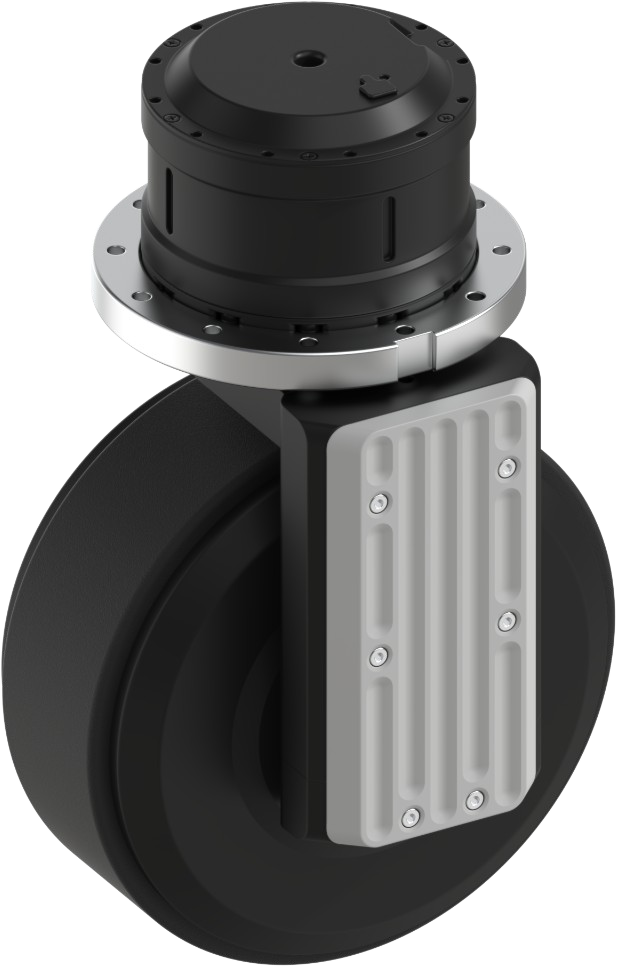
| 行走电机转速 | 200 r/min |
|---|---|
| 行走电机转矩 | 8 N·m |
| 转向角速度 | 13.6 rad/s |
| 转向电机转矩 | 12 N·m |
模组外形、安装孔位及电气接口以最终二维图纸和技术协议为准。
LET’S BUILD YOUR ROBOT
告诉我们所需底盘、载荷、上装和开发目标,一起明确产品与合作方式。